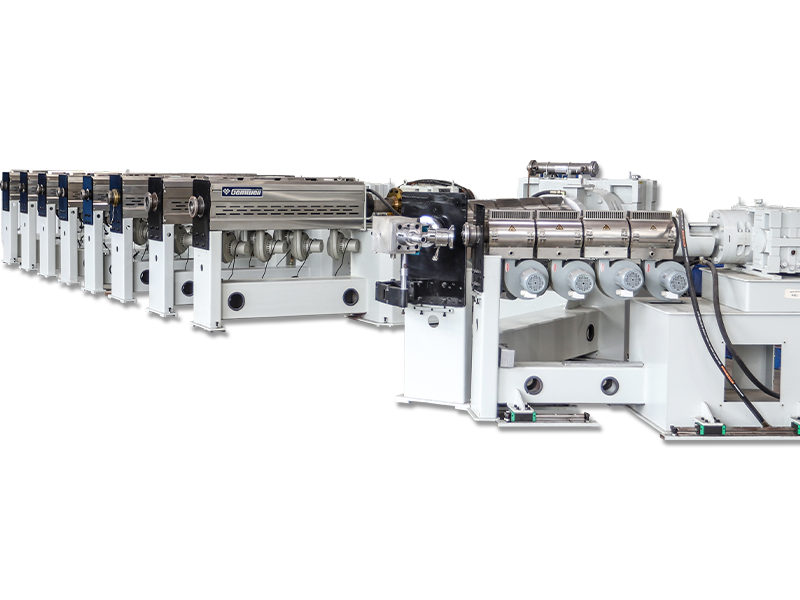
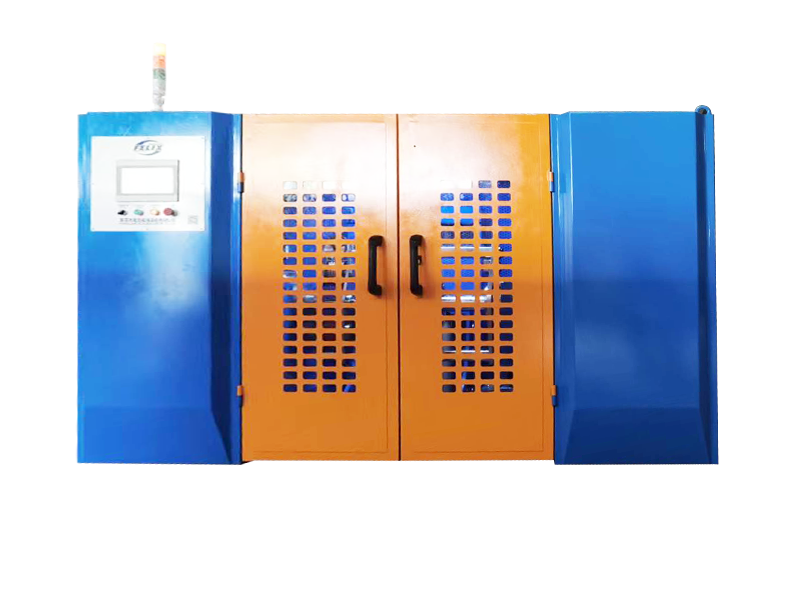
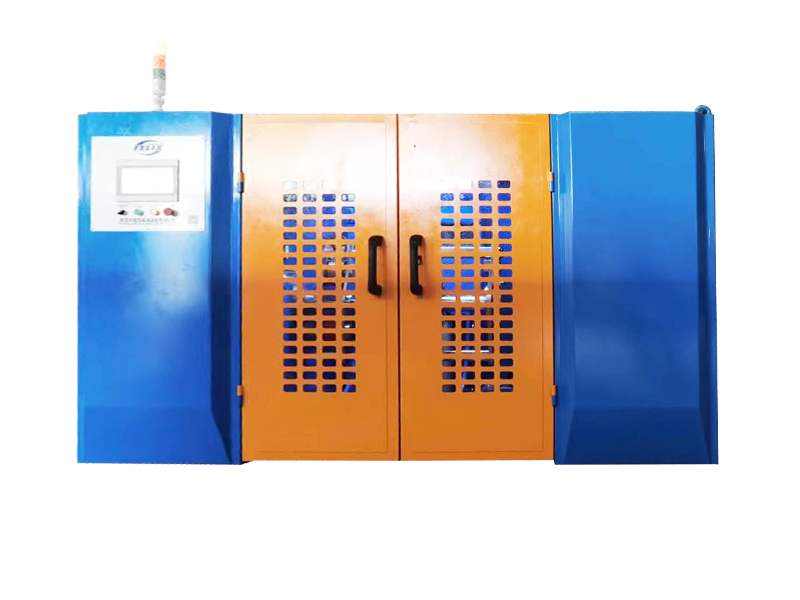
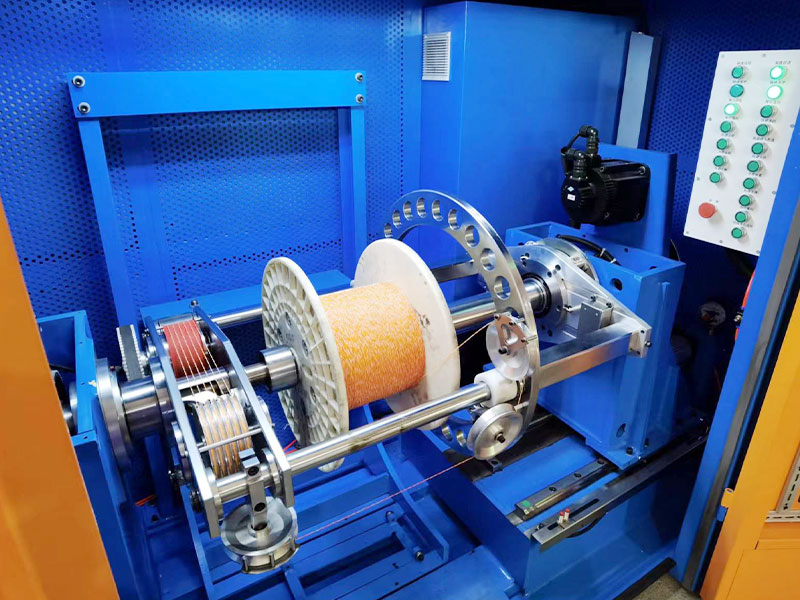
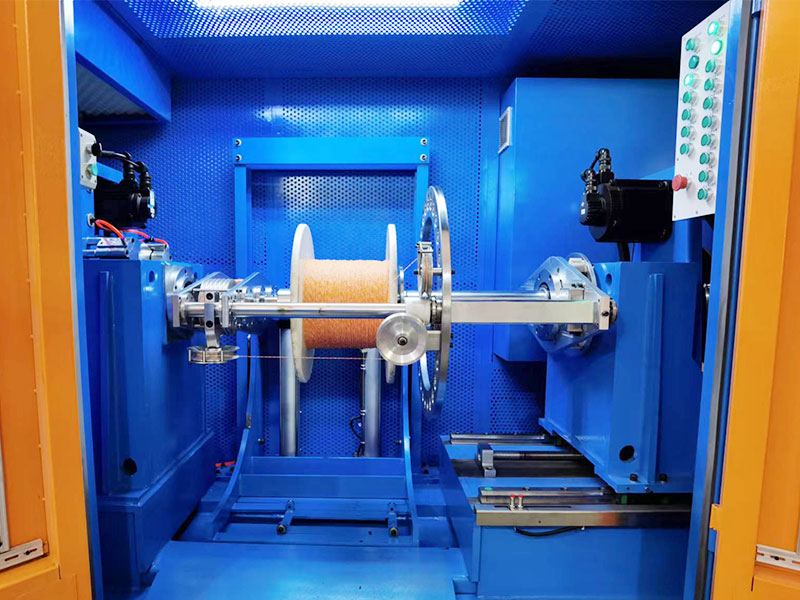
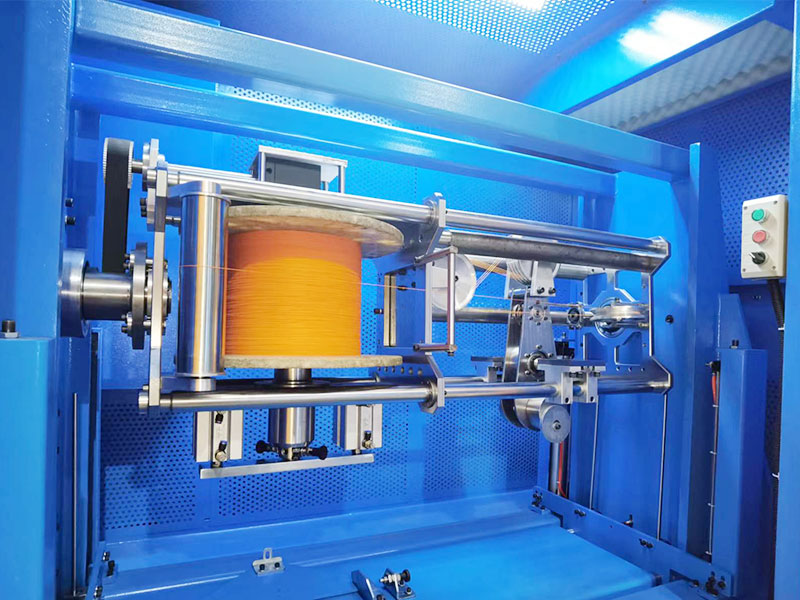
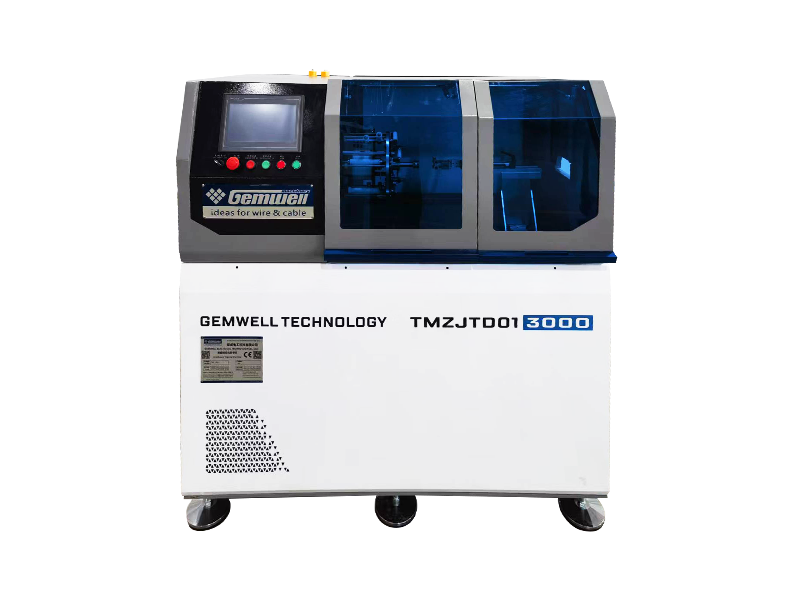
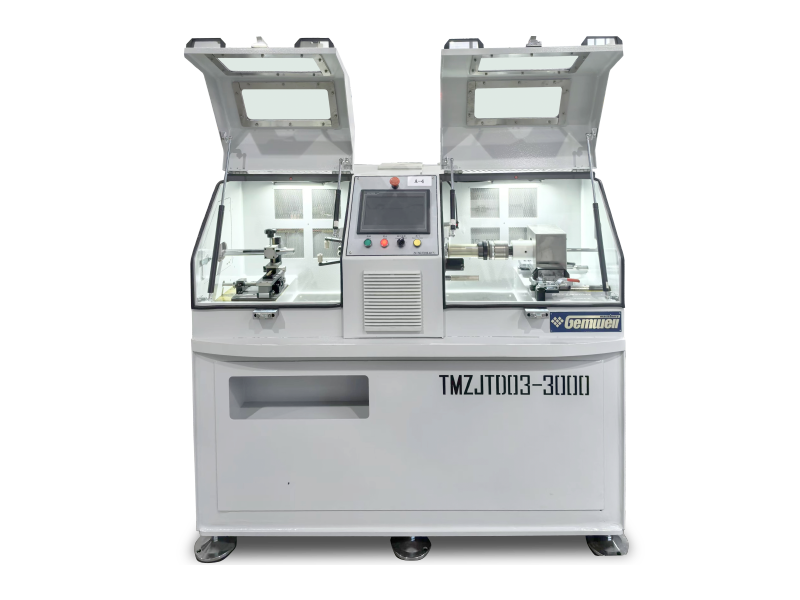
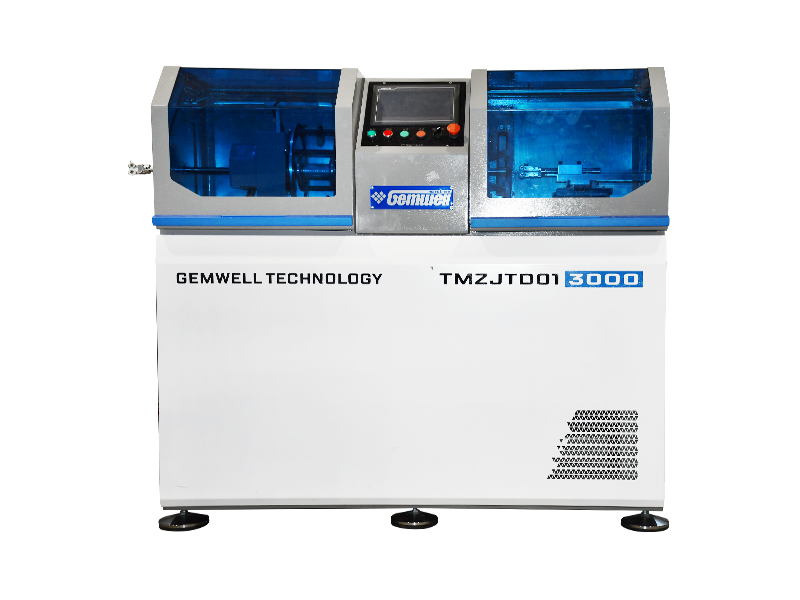
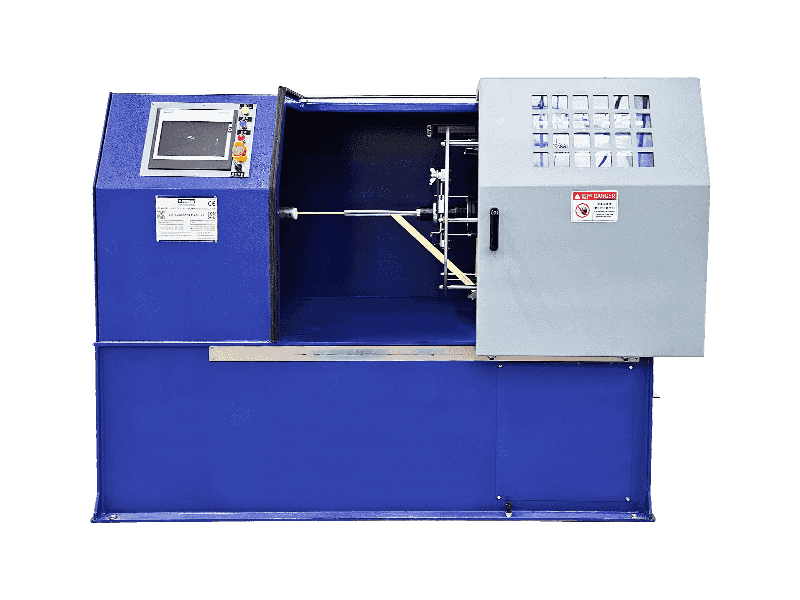
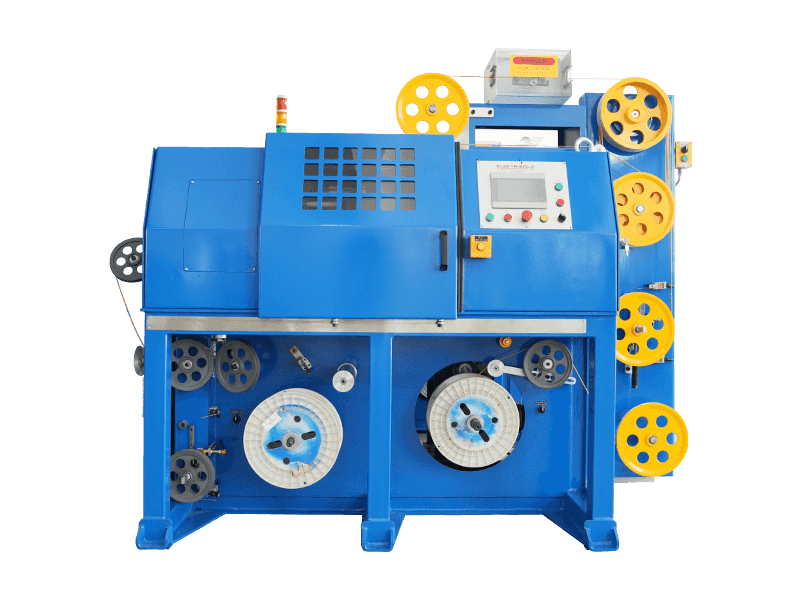
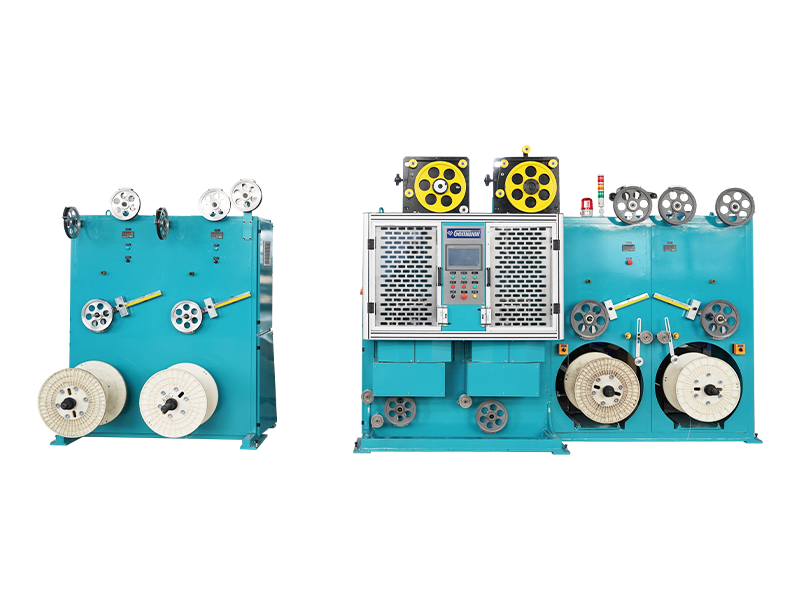
| Redde-off structuram | Horizontalis rotationis typus anuli unius picis dorsum torquent pay-off. Artus rotationis corporis reel ad formam terga retorquendam, axis reel et axis artubus 90° perpendicularis usque ad sectionem. Extra motorem externum agit stipendii turbationis in corpore ad volandum per mechanismum mechanicam ad obtinendum stipendium activum, vexillum stipendii figurae est 4 capita, aliae quantitates etiam nativus esse possunt. |
| Accipe-sursum structuram | Circulus horizontalis rotating corpus type corpus, hastile pneumaticum constringens suscipe, humum mobilem traversum, stipes filum dispositio, torquis sursum, singulus pix par retortus |
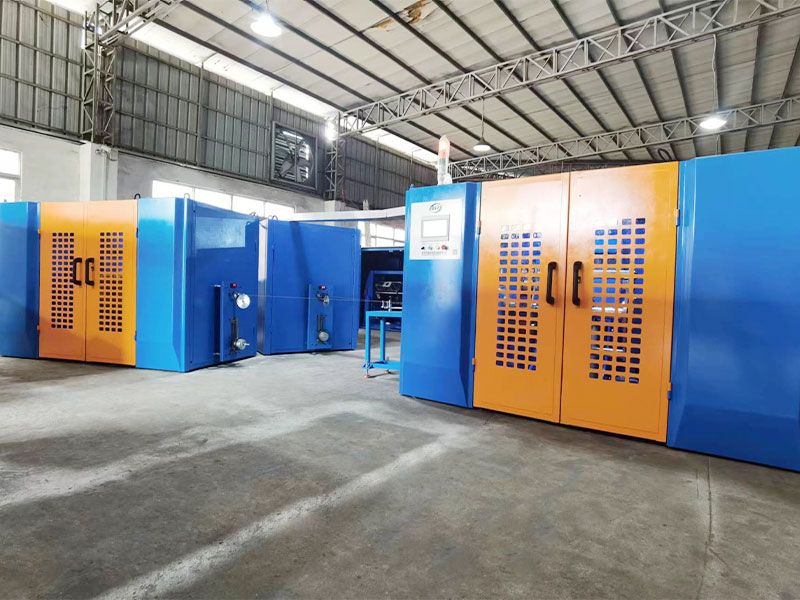
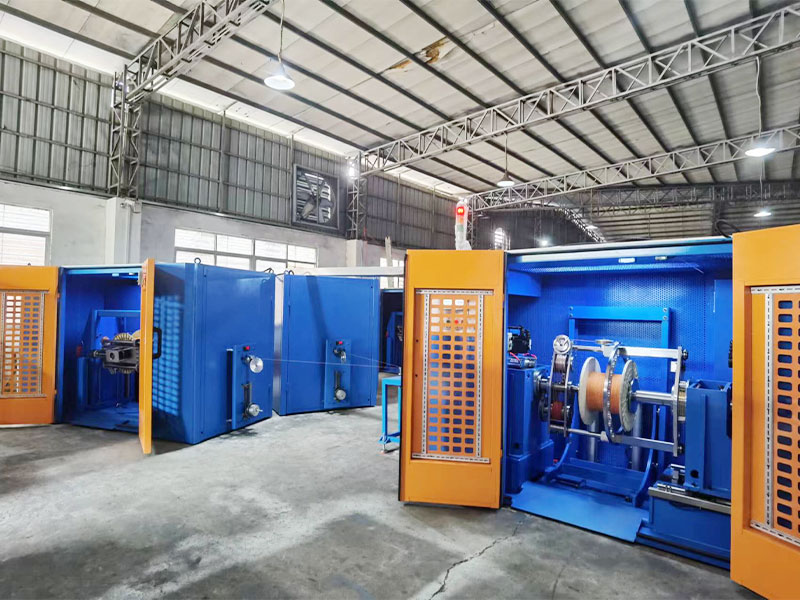
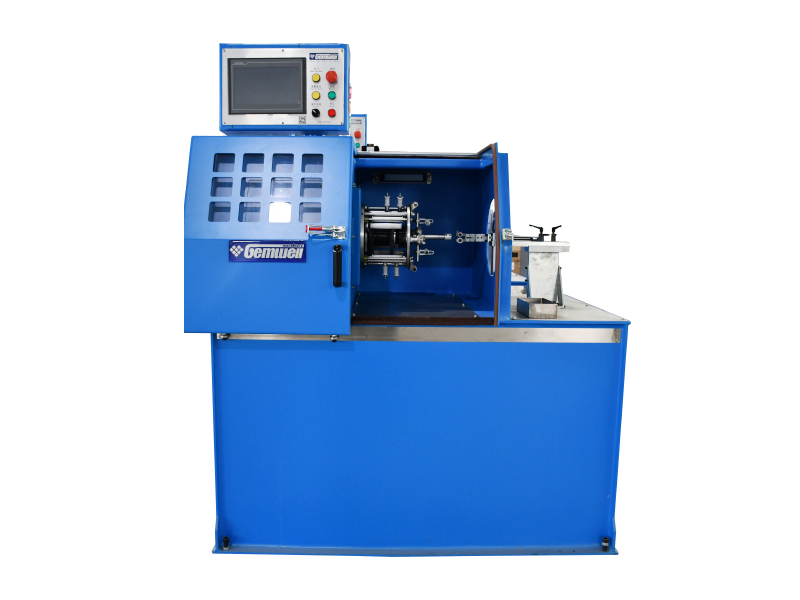
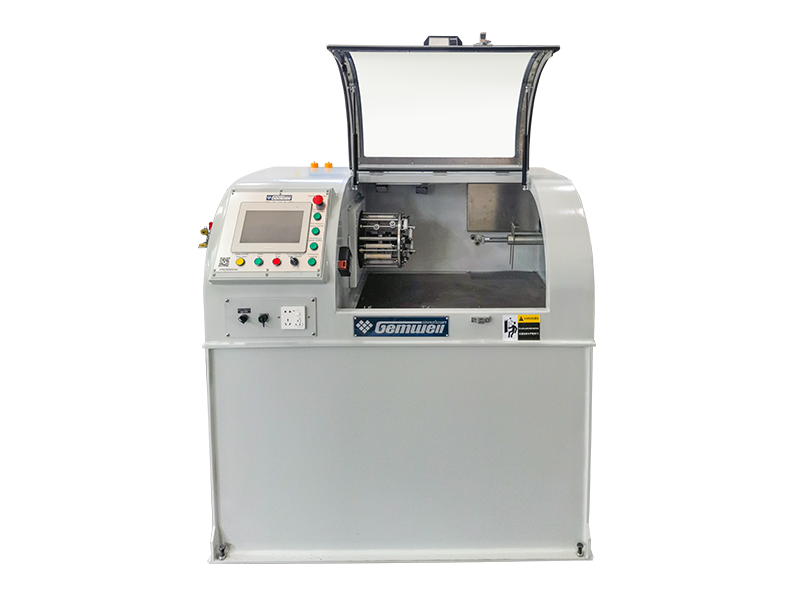
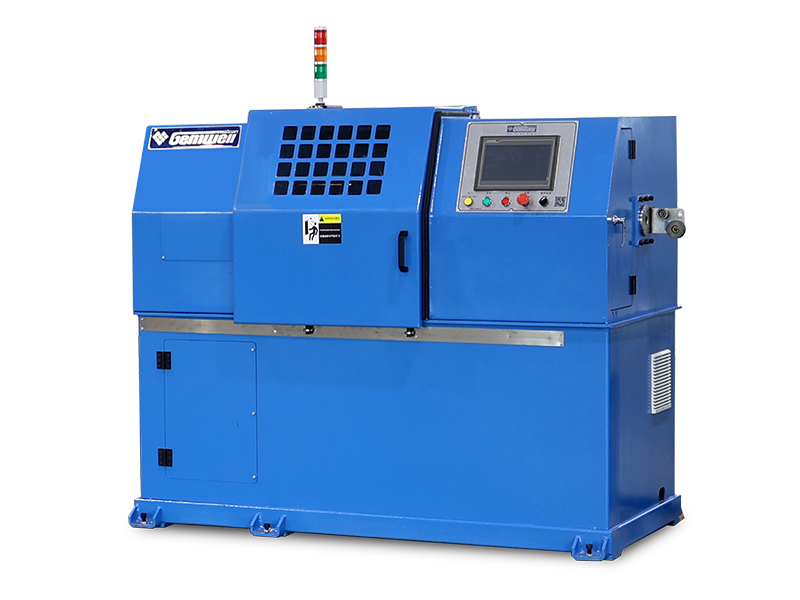
| Apparatus altiore structuram | Stipendium-off et stratura in media linea principali unius lineae cum scissura structurae ordinatae sunt, nativus potest ad augendum apparatum auxiliarium periphericum pro variis complexionibus. |
| Idoneum genus filum | Apta ad altum frequentiam datae autocinetis fune 7.5G, 10G, 20G HSD et aliis filo strati, item Cat7, Cat8, HDMI, USB3.1, USB 4.0 et aliis filo strangulandi. |
| Core filum speciei | Range: Ø0.6-1.8mm, ultra hunc ambitum, nativus fieri potest |
| Diameter exterior filum subductis | range: Ø1.2-4.0mm, ultra hanc extensionem nativus fieri potest. |
| Stranding die | Latin forms OD size is 25 |
| Retro torquent modum | Consequi tortuosum vel praetorquens, tortilis significat arcus payoff machinae et contorquens par in contrarias partes gyrari; prae-torquens refertur ad eandem directionem rotationis solvendae machinae et par torquent, ac in tactu tactus deligi potest. |
| Torquens / ratio pre-torquens | 0-120%, continue et gradatim aptabiles, in screen tactus positae, PLC potestate latae sententiae, activitates retortae / retortae velocitatis retrogradae. Ad ratem tortam 33 centesimae, una vox in stipendio formatur, cum duae vocum ad auferendum formantur. Ergo totus numerus vocum est trium. |
| Stranding direction | S/Z |
| Redde-off gyrationis celeritas | MAX560 RPM (sine onere).
Satus celeritas actualis ponitur secundum exigentias diversi gradus filum. |
| Accipere-sursum gyrationis celeritas | MAX560 RPM (sine onere).
Satus celeritas actualis ponitur secundum exigentias diversi gradus filum. |
| Celeritas range filum- | Formula celeritatis calculandi: Accipe velocitatem x 3 x picis / 1000 = m/min. Maximae celeritatis modus est 30 m/min. |
| Filum torta picem | Optimal range:10.0-60.0mm, accurate ad unum locum decimalem, cum gradu continuo aptabili, in tactu screen selectabili. |
| accurate picem | Pix accuratio ±0.3mm in productione celeritatis certae, ±0.5mm in initio-sursum/sclopeto. |
| Stipendium off-nere frame materia | Titanium offensionis aluminium frame |
| Stipendium off-nere frame potestatem | Configuratio sacra est 5.5KW motor inversus qui etiam nativus pro motoribus servo potest esse. |
| Accipe-sursum revolventis anulum virtutis | Configuratio Standardi motor inverter 11KW est, quae etiam pro motoribus servis nativus esse potest. |
| Braking | Discus pnematicus braking |
| Capstan genus | Gubernator duplex rota aedificatur in stantem circulum circumducitur |
| Capstan rota diameter | Ø185, 5-sulcum flexili-obductis aluminis capstani cylindro 5-sulcato aluminii scissili cylindro ejecto. |
| Capstan potentia | 3KW servo motor |
| Stipendium-off speciem | 500 ABS instrumentum rotae |
| Accipe-sursum speciem | Ø630 ABS instrumentum rotae, compatitur cum 500 |
| Interiorem foraminis turbabuntur | Vexillum est "56mm", aliae magnitudinis nativus esse potest. |
| Reel Spindle elevatio | Electrica elevatio, skate skate loading et FUSUS exonerans. |
| Reel tensis modum | Colloquium cylindricum validum elasticum constringens, vis constringens 300KG, cum tutela auto-densis, FUSUS emissio pneumatica |
| Reel loading pondus | MAX300KG |
| Redde-off turbabuntur potestate | Configuratio sacra 1.5KW motor inversus est, potest etiam nativus pro motoribus servo. |
| Suscipe-sursum reel potestatem | Configuratio sacra 3.7KW motor inversus est, etiam nativus pro motoribus servo. |
| Sume sursum molestie positio dispositio | Terra Row Type |
| Positio filum ordinem potentiae | 0.75KW Servo Motion Controller Rows |
| Stipendium-off materia currere-e deprehendatur | Terror ac sistenda latae sententiae cum nucleus filum excurret/terrorem et sistendum latae sententiae cum filum fractum est. |
| Contentio-genus | Stipendium-off est tensio servomotor accommodata distenta, suscipe sursum tensio est torques modus. |
| Reddere-off tensio range | 3N-30N/0.3kg-5kg/300g-3000g |
| Accipe sursum intentionem rhoncus | 7N-70N/7kg-7kg/700g-7000g |
| Accuratio tensio | Stipendium-off tensio fluctuatio ± 10g
Suscipe-sursum fluctuatio tensio ± 50g |
| Propono tensio | Communication type digital ostentus pressionis sensorem, tensione terrorem vexatum et shutdown automatic. |
| Formula procurationis | Consuetudo systematis administrandi ratio data dat ut tensionem, temperiem, diametrum extrinsecam, picem, S/Z, filum anfractum, pressionem barometricam in PLC nutriendam, notitias collectionis sustinentes et effectionem digitalem importare. |
| salus praesidium | Deprehensio automataria et praenuntiatio caliditatis /vibrationis / sonitus / pressuris nativus fieri potest secundum vexillum CE/CSA/UL designatum. |
| Scintilla deprehensio | Potest nativus addere testem scintillam |
| Towing opposuitque | Ictatio longitudinalis activa addi potest inter stipendium et sursum-sumendum. |
| involutus screen | Centrum rotating taping apparatus addi potest inter stipendium-off et tolle-up |
| Pre-torquent formatam | Summus celeritas prae-torquens potest nativus inter stipendium-off et sursum accipere. |
| terra satiata | Stipendiarii potestas filler potest nativus esse inter payoff et tolle-usque. |
| Virtus signa | Vexillum est 3-phase 380V/50Hz et potestas copia nativus pro diversis nationibus et regionibus esse potest. |
 English
 中文简体



 E-mail: info@gem-cablesolution.com
 Address: No.8 Yuefeng Rd, Maximum Tech Zonam, Dongtai, Jiangsu, China | No.109 Qilin East Rd, Daning, Humen, Dongguan, Guangdong, China.



 2026-09-14
 Webmaster